Skilds universelles Steuerungsmodell für Roboter
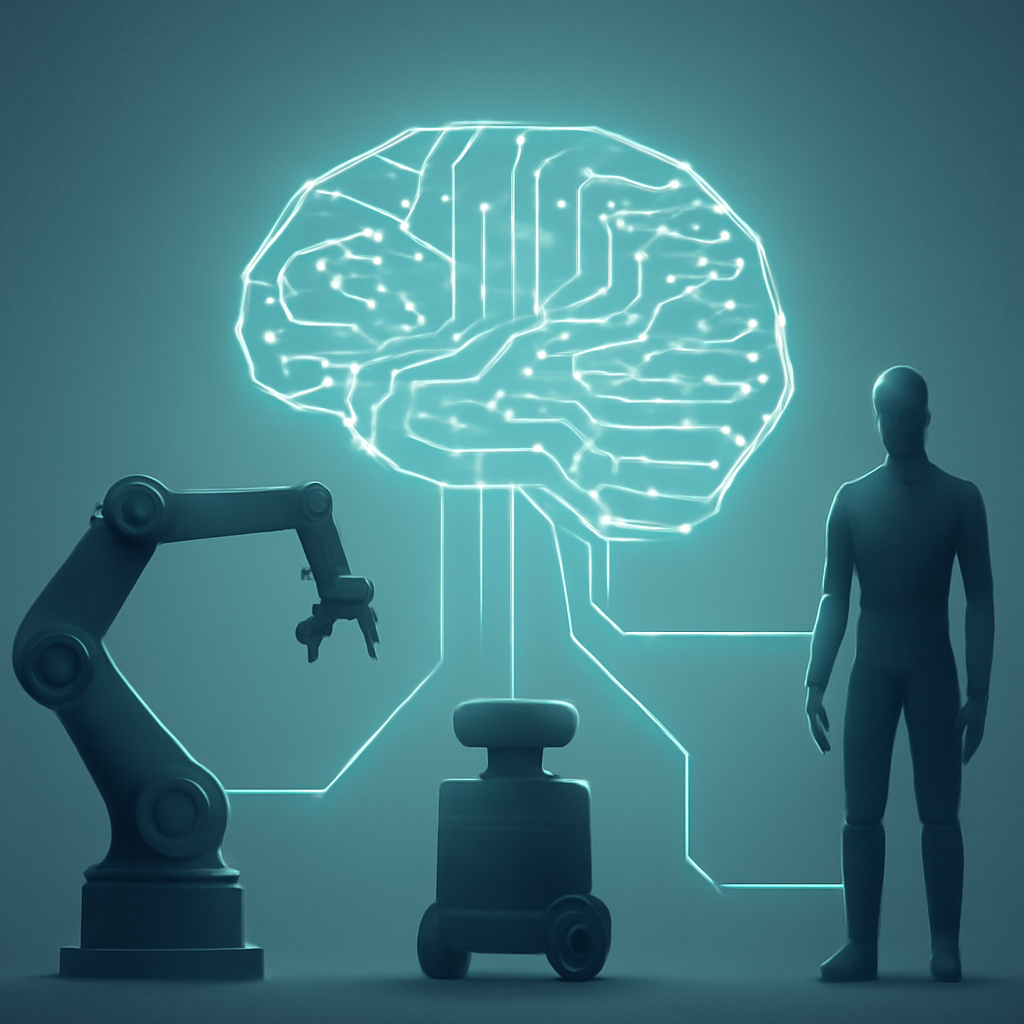
Das Unternehmen Skild, mit einer Bewertung von rund 14 Milliarden US-Dollar und Unterstützern wie SoftBank, Nvidia und Jeff Bezos, entwickelt ein allgemeines Steuerungsmodell für Roboter. Ziel ist ein universelles „Gehirn“, das von einfachen Robotergreifern bis zu humanoiden Maschinen verschiedene Systeme steuern kann.
- Skild bewertet mit etwa 14 Mrd. USD, unterstützt von SoftBank, Nvidia und Jeff Bezos.
- Entwicklung eines allgemeinen Steuerungsmodells für unterschiedliche Roboterplattformen.
- Ziel: einheitliche Wahrnehmung, Planung und Steuerung von Greifarmen bis zu Humanoiden.
- Erwartete Vorteile: schnellere Skalierung, gemeinsame Lernprozesse und geringerer Integrationsaufwand.
- Wesentliche Herausforderungen: Sicherheit, Robustheit, Echtzeitfähigkeit und Verifikation auf Hardware.
- Finanzierung und strategische Partner deuten auf starke Marktinteressen und Wettbewerbspotenzial hin.
Skild hat sich in kurzer Zeit als bedeutender Akteur im Bereich der Robotikplattformen etabliert. Mit Investitionen und Unterstützung durch große Technologie- und Investmentfirmen verfügt das Unternehmen über Ressourcen, um ambitionierte Entwicklungsziele zu verfolgen.
Im Zentrum steht die Entwicklung eines universellen Steuerungsmodells, das als „Gehirn“ für verschiedene Roboterformfaktoren dienen soll. Dieses Modell soll sowohl einfache Greifarme als auch komplexere humanoide Systeme koordinieren können.
Technisch geht es darum, Wahrnehmung, Situationsmodellierung, Entscheidungsfindung und Motorik in einem übergreifenden Rahmen zu verbinden. Solche Ansätze setzen häufig auf generalisierbare Repräsentationen und Simulationen, um Verhalten vorab zu testen und zu verfeinern.
Die möglichen Vorteile liegen in schnellerer Skalierbarkeit von Lösungen, wiederverwendbaren Komponenten und effizienterem Austausch von Verbesserungen zwischen unterschiedlichen Robotertypen. Das kann Entwicklungszeiten verkürzen und Integrationserfordernisse reduzieren.
Gleichzeitig bestehen klare Herausforderungen: Die Übertragung von Modellen aus Simulationen in reale Umgebungen, Echtzeit-Anforderungen, Energie- und Rechenbegrenzungen auf der Hardware sowie Sicherheits- und Verifizierungsfragen sind komplex und entscheidend für den Praxiseinsatz.
Die prominente Finanzierung zeigt das Marktinteresse an universellen Robotikplattformen. Ob sich ein einzelnes, allgemeines Steuerungsmodell als Branchenstandard durchsetzt oder ob mehrere spezialisierte Ansätze koexistieren, wird sich in den kommenden Jahren an den Ergebnissen bei Robustheit, Sicherheit und Wirtschaftlichkeit zeigen.