OpenClaw-Trend erobert die Robotik
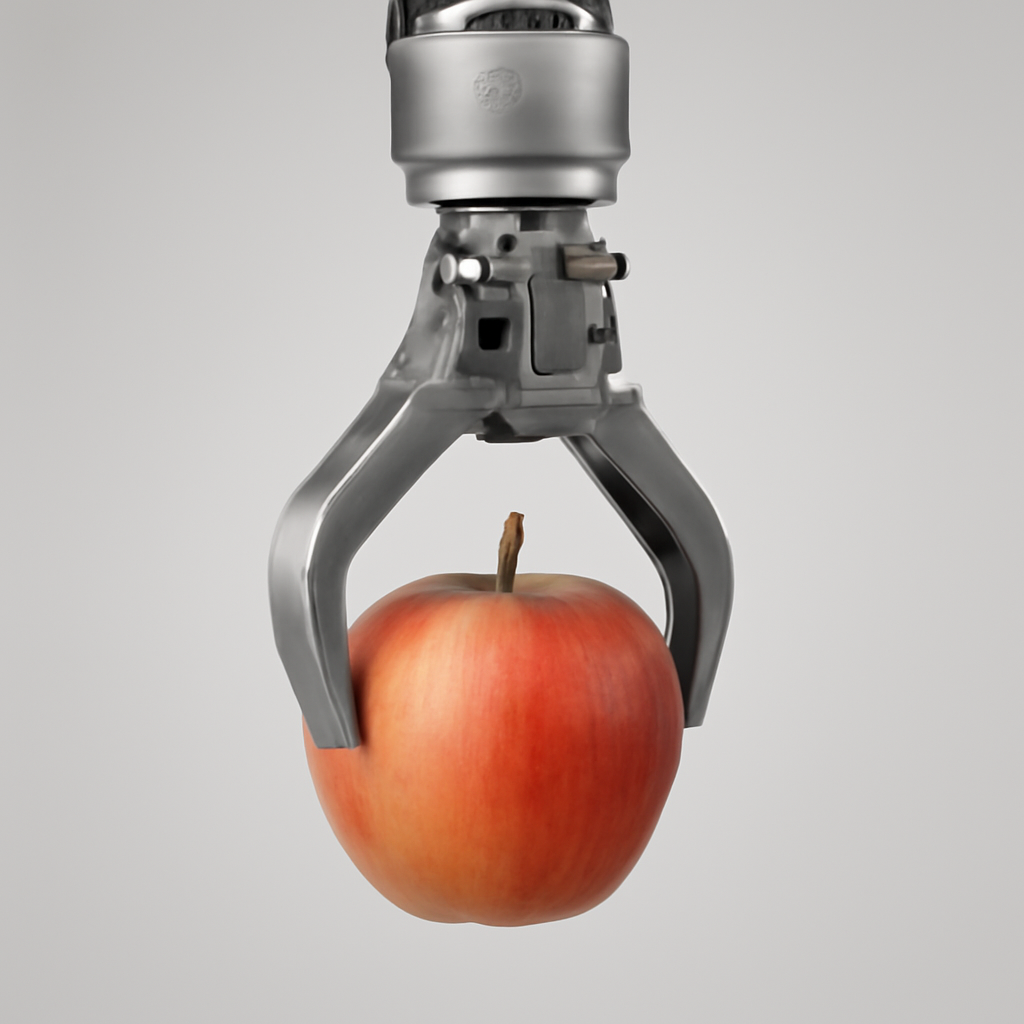
Einfach aufgebaute, offene Greiferdesigns unter dem Schlagwort ‚OpenClaw‘ gewinnen in der Robotik an Bedeutung. Sie sollen Prototyping, Kosten und Wartung vereinfachen und die Griffbarkeit von Alltagsgegenständen verbessern.
- Open-Source-Greifer erleichtern schnellen Prototypenbau
- Einfache, modulare Bauweise reduziert Kosten und Reparaturaufwand
- Kompatibilität fördert Austausch zwischen Plattformen und Entwicklern
- Verbessert Manipulationsfähigkeiten für Service- und Industrieanwendungen
- Offene Designs stoßen Diskussionen zu Standards und Sicherheit an
In der Robotik zeichnet sich aktuell ein Trend zu offenen, bewusst einfachen Greiferdesigns ab, die oft unter dem Begriff ‚OpenClaw‘ subsumiert werden. Ziel ist es, die Hürde für Experimente und Produktentwicklung zu senken, indem Konstruktionen, Fertigungsanleitungen und Software frei verfügbar gemacht werden.
Typische OpenClaw-Konzepte setzen auf wenige bewegliche Teile, flexible oder unteraktuedierte Greifelemente und modulare Montageschnittstellen. Solche Lösungen lassen sich häufig mit kostengünstigen Herstellungsverfahren wie 3D-Druck oder einfachen mechanischen Komponenten realisieren, wodurch die Einstiegskosten für Entwickler und kleine Firmen sinken.
Die Vorteile reichen von schnellerem Prototyping bis zu geringeren Wartungskosten und besserer Austauschbarkeit zwischen verschiedenen Roboterarmen oder mobilen Plattformen. Offen zugängliche Designs erleichtern zudem das gemeinsame Weiterentwickeln: Anwender können Anpassungen für spezielle Aufgaben leichter teilen und integrieren.
Gleichzeitig bringt der OpenClaw-Ansatz Herausforderungen mit sich. Interoperabilität, Sicherheitsnachweise und eine standardisierte Schnittstellendefinition fehlen oft noch. Für industrielle Einsätze sind belastbare Tests und normenkonforme Sicherungsmaßnahmen notwendig, bevor offene Greifer breiter eingesetzt werden.
In Summe stärkt die Bewegung rund um einfache, offene Greifer die Innovationsdynamik in der Robotik. Wenn Entwickler, Hersteller und Normengremien zusammenarbeiten, können solche Konzepte dazu beitragen, Greif- und Manipulationsfähigkeiten von Robotern schneller und kostengünstiger in praktische Anwendungen zu überführen.