Humanoid Games: Triumphe und technische Stolpersteine
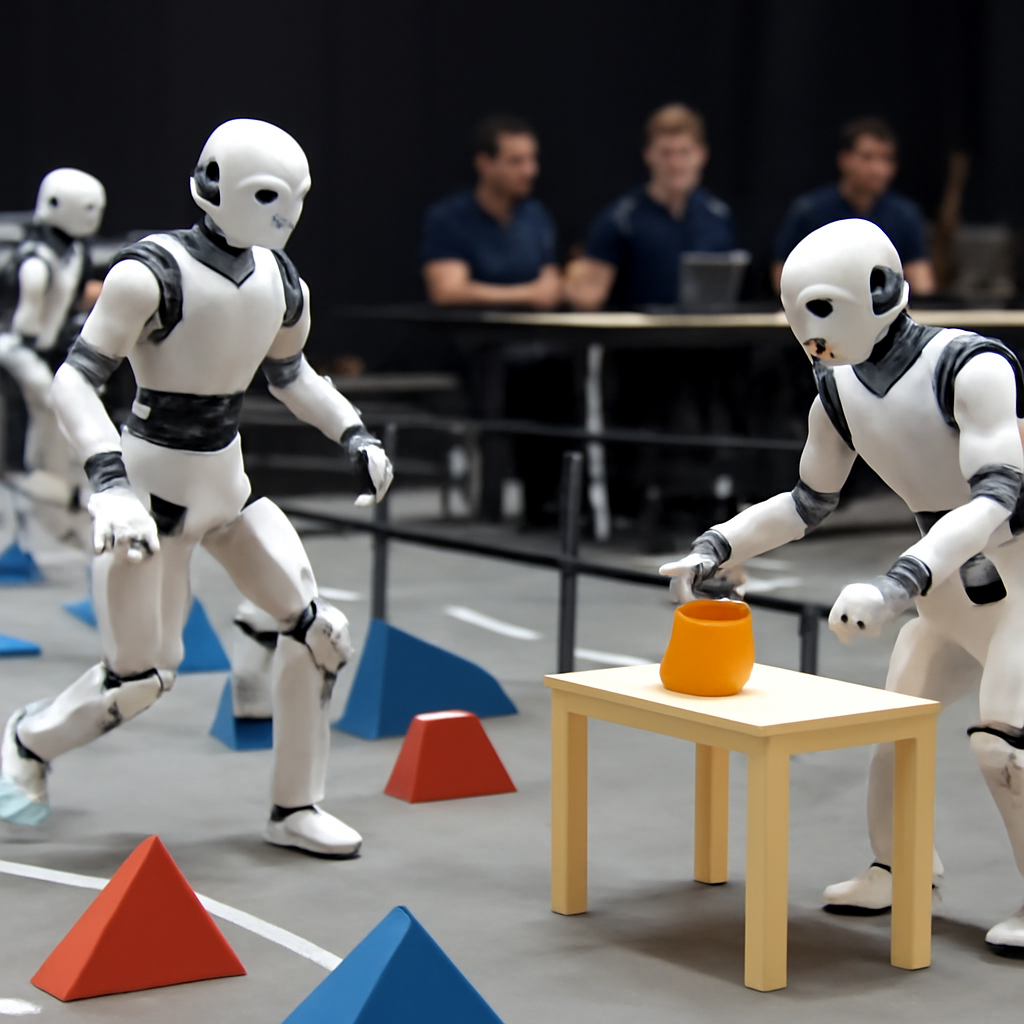
Bei Wettbewerben für humanoide Roboter treffen beeindruckende Demonstrationen autonomer Fähigkeiten auf unvermeidliche Systemfehler. Die Events zeigen sowohl Fortschritte in Mobilität, Wahrnehmung und Manipulation als auch typische Schwachstellen wie Sensorstörungen, Softwareintegration und Hardwareversagen. Aus den Pannen ziehen Teams wichtige Erkenntnisse für robustere, alltagsfähige Roboter.
- Wettbewerbe demonstrieren deutlichen Fortschritt bei Balance und Greifen.
- Fehlfunktionen reichen von Wahrnehmungsfehlern bis zu Motorstörungen.
- Simulationen helfen, aber die Übertragung in die reale Welt bleibt schwierig.
- Schnelle Iteration und offene Fehleranalyse stärken die Entwicklung.
- Ziel: mehr Zuverlässigkeit für praktische Einsätze außerhalb des Labs.
Humanoide Roboterwettkämpfe verbinden Show-Elemente mit harten Tests für autonome Systeme. Auf den Bühnen und Parcours messen sich Entwicklerteams mit Aufgaben wie freiem Gehen auf unebenem Untergrund, dem Aufheben und Platzieren von Objekten oder koordinierten Bewegungen. Dabei entstehen sowohl beeindruckende Erfolge als auch typische Pannen, die die Grenzen heutiger Systeme sichtbar machen.
Zu den gezeigten Fortschritten zählen verbesserte Regelalgorithmen für das Gleichgewicht, feinere Greiftechniken und der Einsatz von neuronalen Netzen zur Umgebungswahrnehmung. Viele Teams demonstrieren stabile Laufzyklen, elegante Ausweichmanöver und zunehmend flüssige Manipulationssequenzen, die früher nur in Simulationen möglich waren.
Gleichzeitig treten Störfälle regelmäßig auf: Ausfälle von Infrarot- oder Lidar-Sensoren, Verzögerungen in der Kommunikationsschicht oder Überhitzung von Antriebsmotoren können einen ansonsten erfolgreichen Lauf beenden. Solche Glitches entstehen häufig an den Schnittstellen zwischen Hardware und Software oder wenn Trainingsdaten aus virtuellen Umgebungen nicht alle realen Variationen abdecken.
Der offene Umgang mit Fehlern ist Teil des Fortschritts: Teams analysieren Pannen öffentlich, publizieren Tools und Benchmarks und nutzen Reallauf-Daten, um hybride Simulationsmodelle zu verbessern. Diese iterative Vorgehensweise beschleunigt das Erkennen systematischer Schwachstellen und fördert robuste Lösungsansätze für Wiederherstellungsstrategien und Self-Diagnose.
Für die Zukunft bleibt die Herausforderung, die Zuverlässigkeit weiter zu steigern, damit humanoide Roboter außerhalb kontrollierter Testumgebungen sicher und effizient arbeiten können. Schwerpunkte sind bessere Sensorfusion, fehlertolerante Regelung und modulare Hardware, die Reparatur und Anpassung im Feld vereinfacht. Wettbewerbe bleiben ein wertvolles Testfeld, in dem Innovationen erprobt und Grenzen des Möglichen verschoben werden.